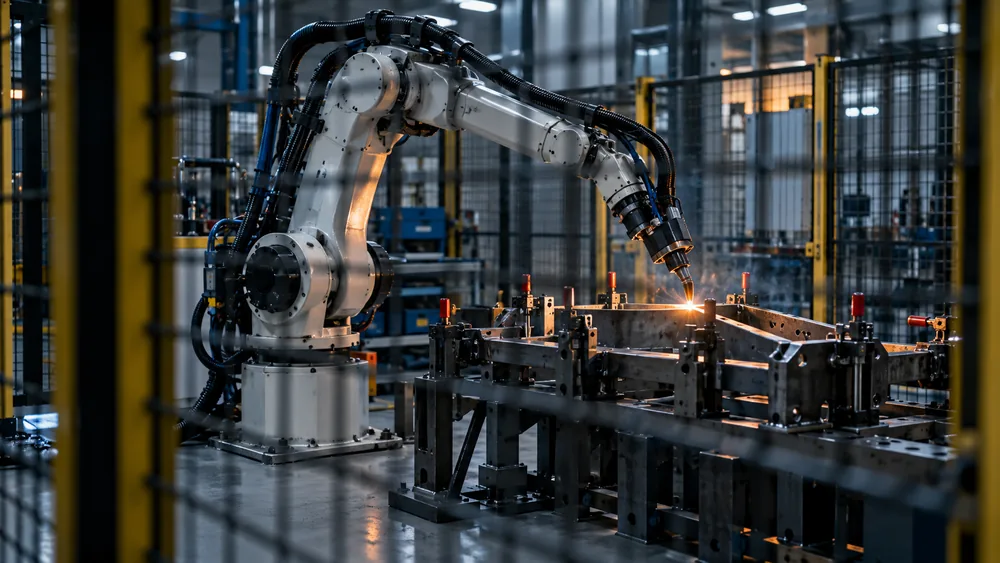
Robotik otomasyon sistemleri ile verimlilik, esneklik ve sürdürülebilir üretim mümkün.
Robotik otomasyon, bir işi insandan hızlı yapmakla ilgili değildir; aynı işi her seferinde aynı şekilde yapmakla ilgilidir. Tekrarlanabilirlik arttığında hurda oranı düşer, ölçüm sonuçları daralır ve üretim planı gerçeğe yaklaşır. Kazancın büyük kısmı buradan gelir.
Buna karşılık her iş robota uygun değildir. Parça çeşidi çok, parti adedi az ve besleme düzensizse robot hücresi çoğu zaman kendini amorti etmez. Yatırım kararından önce işin gerçekten tekrar eden bir iş olup olmadığı sorulmalıdır.
Hangi işler robotlaşmaya uygun
Bu işlerin ortak yanı, girdinin tanımlı olmasıdır. Robot, karar vermek yerine tanımlı bir girdiyi tanımlı bir çıktıya çevirdiğinde en verimli çalışır. Girdiyi tanımlı hâle getirmek — parçayı düzgün beslemek, referanslamak, konumlandırmak — projenin çoğu zaman en uzun süren kısmıdır.
- Tezgâh besleme ve boşaltma — parça geometrisi sabit, çevrim süresi belli
- Paletleme ve kutulama — ağırlık ve tekrar sayısı insan için yorucu
- Kaynak — dikiş kalitesinin tutarlılığı doğrudan ölçülebilir
- Yapıştırma, sızdırmazlık ve boya — malzeme sarfiyatında belirgin tasarruf
- Görme sistemli kalite ayıklama — insan gözünün yorulduğu tekrarlı kontrol
Robot tipi seçimi
Altı eksenli eklemli robotlar en geniş erişim ve yönelim serbestliğini verir; tezgâh besleme, kaynak ve montajda standart seçimdir. SCARA robotlar düzlemsel yerleştirme işlerinde daha hızlı ve daha ekonomiktir. Delta robotlar yüksek hızlı, hafif ürün toplama işlerinde kullanılır. Kartezyen sistemler ise uzun stroklu doğrusal hareketlerde eklemli robottan daha uygun maliyetli olabilir.
İşbirlikçi robotlar çit gerektirmemesiyle öne çıkar, ancak bu otomatik bir güvenlik onayı anlamına gelmez: risk değerlendirmesi uygulamaya göre yapılır ve keskin uç takılan bir işbirlikçi robot da çit isteyebilir. Çevrim süreleri genellikle endüstriyel robotlardan uzundur; hız kritikse bu fark hesaba katılmalıdır.
| Robot tipi | Tipik taşıma kapasitesi | Öne çıktığı iş |
|---|---|---|
| 6 eksenli eklemli | 3 – 500 kg | Tezgâh besleme, kaynak, montaj |
| SCARA | 1 – 20 kg | Düzlemsel yerleştirme, vidalama |
| Delta | 0,5 – 8 kg | Yüksek hızlı toplama |
| İşbirlikçi robot | 3 – 35 kg | Değişken işler, çitsiz çalışma alanı |
Çevrim süresini belirleyen şey robot değildir
Bir hücrede çevrim süresi çoğu zaman robotun hızıyla değil; tutucunun parçayı kavrama ve bırakma süresiyle, tezgâh kapağının açılıp kapanmasıyla ve parçanın referanslanmasıyla belirlenir. Robotun hızlandırılması, bu kalemler iyileştirilmeden anlamlı bir kazanç vermez.
Çift tutucu kullanmak, tezgâh besleme uygulamalarında en etkili tek iyileştirmedir: robot işlenmiş parçayı alırken ham parçayı da taşır, tezgâh kapağı tek seferde açılır.
Güvenlik tasarımın parçasıdır, sonradan eklenmez
Hücre güvenliği; risk değerlendirmesi, gerekli performans seviyesinin belirlenmesi ve buna uygun güvenlik bileşenlerinin seçilmesiyle başlar. Işık perdesi, alan tarayıcı, kapı kilidi ve iki elli kumanda gibi bileşenler mekanik tasarımla birlikte planlanmalıdır; hücre kurulduktan sonra eklenen güvenlik hem pahalı hem de üretkenliği düşürücü olur.
Acil durdurma zincirinin tezgâh, robot ve çevre ekipmanı arasında nasıl paylaşılacağı erken kararlaştırılmalıdır. Aksi hâlde tek bir parça sıkışması tüm hattı durdurur ve yeniden başlatma prosedürü operatör için karmaşıklaşır.
Yatırımın geri dönüşünü dürüst hesaplamak
Geri dönüş hesabına yalnız robot ve tutucu bedeli değil; hücre konstrüksiyonu, güvenlik ekipmanı, elektrik panosu, programlama, devreye alma ve operatör eğitimi de girer. Bu kalemler toplamı, robotun kendi bedeline yaklaşabilir.
Kazanç tarafında ise yalnız işçilik değil; azalan hurda, daralan ölçü dağılımı, öngörülebilir çevrim süresi ve vardiya esnekliği sayılmalıdır. Bu kalemler yazılmadığında uygulanabilir birçok proje kâğıt üzerinde gereksiz görünür.
Sık Sorulanlar
- Küçük atölyede robot yatırımı mantıklı mı?
- Parti adedi düşük ama parça çeşidi az ve iş tekrar ediyorsa mantıklı olabilir. Belirleyici olan ölçek değil, işin tekrar etme sıklığıdır.
- İşbirlikçi robot için güvenlik çiti gerekmez mi?
- Çoğu durumda gerekmez, ancak bu robottan değil uygulamadan doğar. Keskin uçlu takım, sıcak parça veya yüksek hız söz konusuysa risk değerlendirmesi çit ya da alan taraması isteyebilir.
- Mevcut tezgâhlar robota bağlanabilir mi?
- Çoğu CNC tezgâhta otomatik kapı ve harici çevrim başlatma sinyali eklenerek bağlanabilir. Tezgâhın kontrol ünitesinde bu sinyallerin bulunup bulunmadığı önce kontrol edilmelidir.